文件格式:word+ppt+pdf
文件大小:32.16MB
适用专业:生物医学工程
适用年级:大学
下载次数:0 次
我要下载:客服QQ:5739126论文编号:216678
资料简介:
基于六维力传感器的机器人控制方法研究,毕业论文,共36页,13997字,附任务书、开题报告、外文翻译、答辩文稿等。
摘要
随着社会的发展,医疗科技手段也得到了长足的进步,应用于骨科手术的手术机器人也得得到越来越多的关注。手术机器人辅助医生完成手术符合当今医学的发展趋势,并有着十分广阔的前景。本文主要研究手术机器人的控制方法。
本文首先介绍了当今社会对骨科手术机器人有着迫切的需求,并且回顾了骨科机器人的研究现状以及机器人控制方法的研究现状。
其次本文介绍了六维力传感器的工作原理,并对六维力传感器进行了标定实验,实验结果表明六维力传感器对于手柄上受力的采集是在误差允许范围内。
再次,分别介绍了基于六维力传感器的力示教控制与力反馈控制,主要包括力示教控制的原理、运动意图的识别、力示教控制的实现、力反馈控制的原理等。
最后,对完成的控制方法进行了学习曲线的测定,以评价控制效果。实验结果表明力示教控制方法具有更高的效率、更容易学习并且更容易被操作者接受。
关键词:六维传感器,力示教控制,力反馈控制,学习曲线
目录
1 绪论 1
1.1 课题背景及目的 1
1.1.1 课题背景 1
1.1.2 研究意义 2
1.2 国内外研究状况 2
1.2.1 手术机器人的发展现状 2
1.2.2 机器人控制方法的研究现状 4
1.3 课题研究方法 5
1.4 论文构成及研究内容 6
2 六维力传感器的标定 7
2.1 六维力传感器工作原理 7
2.2 六维力传感器的标定 8
3 基于六维力传感器的力示教控制 11
3.1 力示教控制的基本原理 11
3.2 运动意图的分析与识别 11
3.3 力示教控制的实现 13
4 基于六维力传感器的力反馈控制 15
4.1 力反馈控制器 15
4.2 力反馈控制的原理 16
5 控制效果的评价 18
5.1 学习曲线概述 18
5.2 实验方案设计 18
5.3 实验结果及分析 19
结论 23
致谢 24
参考文献 25
资料预览图片:
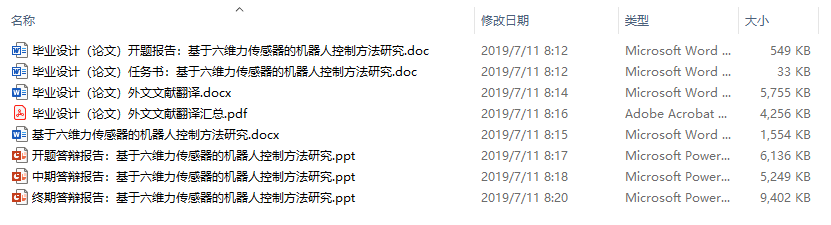
资料文件预览:
共2文件夹,8个文件,文件总大小:32.16MB,压缩后大小:29.70MB
- 毕业论文-基于六维力传感器的机器人控制方法研究
- 基于六维力传感器的机器人控制方法研究
 中期答辩报告:基于六维力传感器的机器人控制方法研究.ppt [5.13MB]
 基于六维力传感器的机器人控制方法研究.docx [1.52MB]
- 开题答辩报告:基于六维力传感器的机器人控制方法研究.ppt [5.99MB]
 毕业设计(论文)任务书:基于六维力传感器的机器人控制方法研究.doc [33.00KB]
- 毕业设计(论文)外文文献翻译.docx [5.62MB]
 毕业设计(论文)外文文献翻译汇总.pdf [4.16MB]
- 毕业设计(论文)开题报告:基于六维力传感器的机器人控制方法研究.doc [548.50KB]
- 终期答辩报告:基于六维力传感器的机器人控制方法研究.ppt [9.18MB]
我要下载:基于六维力传感器的机器人控制方法研究(客服QQ:5739126) 


