362637677 - 2016/3/6 8:00:08
文件格式:word+AutoCAD+jpg+mp4+pdf
文件大小:24.70MB
适用专业:机械设计制造及其自动化
适用年级:大学
下载次数:1 次
我要下载:客服QQ:5739126
论文编号:211094
文件大小:24.70MB
适用专业:机械设计制造及其自动化
适用年级:大学
下载次数:1 次
我要下载:客服QQ:5739126
论文编号:211094
资料简介:
毕业设计-基于慧鱼组件的通讯排障机器人-机械设计部分,共34页,19154个字符数(不计空格)。附开题报告、论文正文、中英文翻译、CAD设计图纸、运动仿真文件5个
中英文翻译 The concept and research of a pipe crawling rescue robot(管道机器人爬行营救的概念与研究)
目 录
1引言………1
1.1 慧鱼组合模型简介…2
2救援机器人项目的研究意义…… 3
2.1 城市地震救援面临的困难… 4
2.2 救援队面临的困难 5
2.3 机器人在救灾方面的优势… 5
3救灾机器人的研究现状 6
4国内外的救援机器人的研究现状 7
4.1 日本…… 7
4.2 美国…… 8
4.3 中国…… 9
5机器人发展现状和趋势11
6通讯排障机器人设计思路………11
6.1通讯方面…12
6.2电力方面…13
6.3地面废墟方面………13
6.4通讯排障机器人的设计………14
7通讯排障机器人的扩展18
7.1思路介绍…19
8通讯排障机器人个部位介绍及其运动分析20
8.1履带………20
8.1.1履带稳定性分析…21
8.2后背储存箱23
8.3空降设备…24
8.4雷达装置…25
8.4.1雷达支架气动部分设计……25
8.5小型遥控探索机器人27
8.5.1小型遥控探索机器人力学分析………28
结束语 …… 31
致谢 32
资料预览图片:
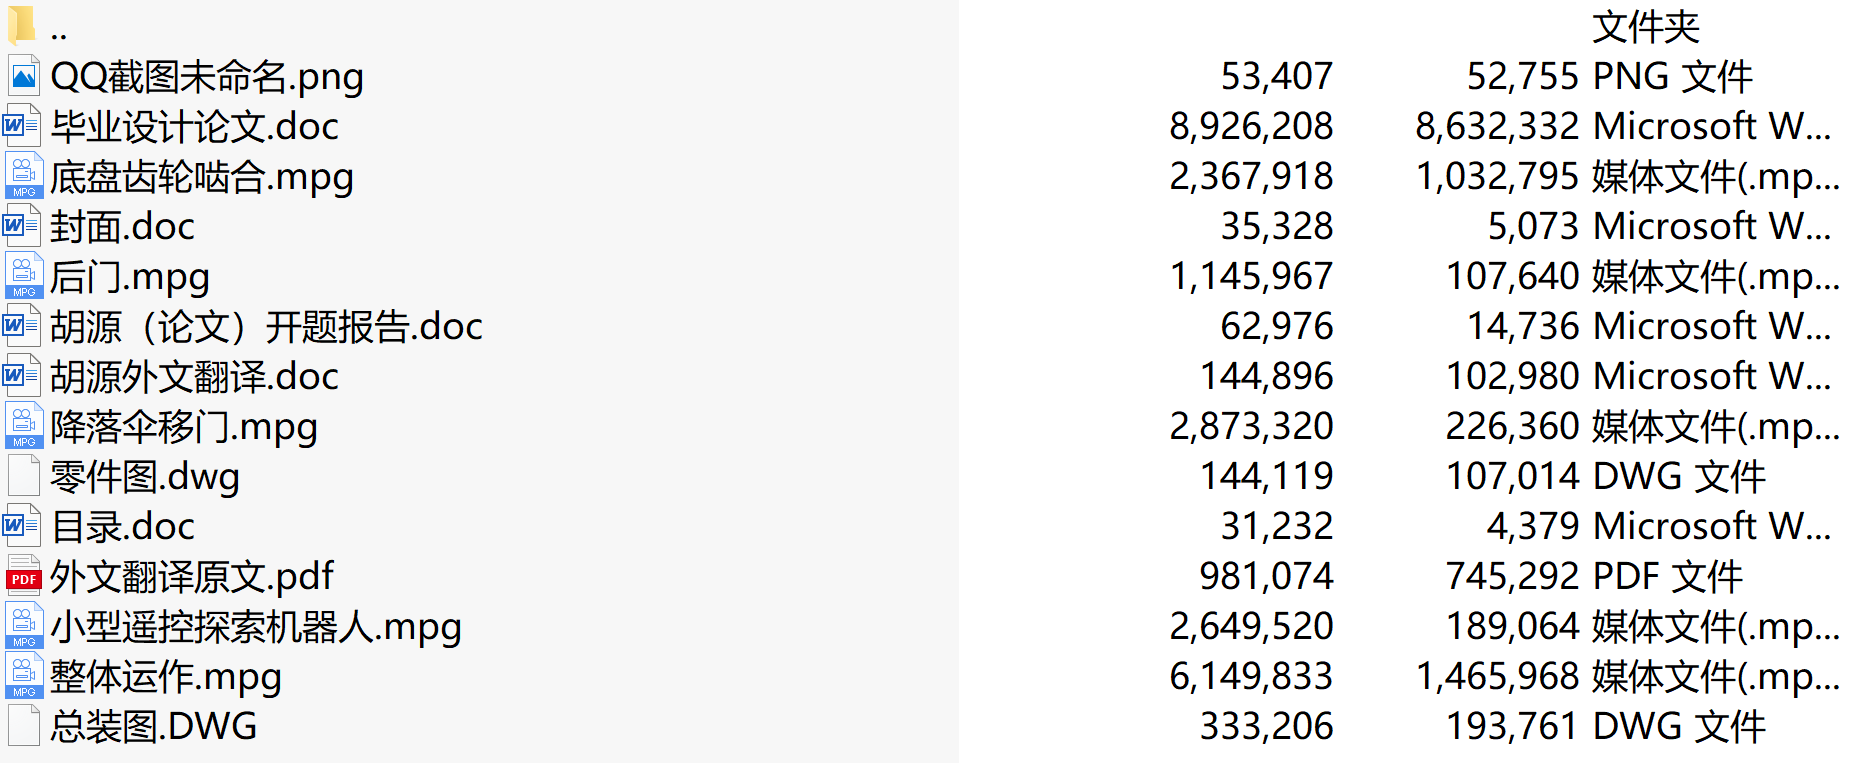
资料文件预览:
共1文件夹,14个文件,文件总大小:24.70MB,压缩后大小:12.29MB
- 毕业设计-基于慧鱼组件的通讯排障机器人-机械设计部分
 QQ截图未命名.png [52.16KB]
 后门.mpg [1.09MB]
 外文翻译原文.pdf [958.08KB]
 封面.doc [34.50KB]
- 小型遥控探索机器人.mpg [2.53MB]
- 底盘齿轮啮合.mpg [2.26MB]
 总装图.DWG [325.40KB]
- 整体运作.mpg [5.86MB]
- 毕业设计论文.doc [8.51MB]
- 目录.doc [30.50KB]
- 胡源外文翻译.doc [141.50KB]
- 胡源(论文)开题报告.doc [61.50KB]
- 降落伞移门.mpg [2.74MB]
- 零件图.dwg [140.74KB]
我要下载:基于慧鱼组件的通讯排障机器人-机械设计部分(客服QQ:5739126)