资料简介:
毕业设计-基于视角的智能车路径信息采集,共39页,14172字,附任务书、开题报告。
摘要
自动寻迹智能车涉及到当前高技术领域内的许多先进技术,其中最主要的是传感技术、路径规划和运动控制。本课题是以我参加的第五届飞思卡尔智能车竞赛为背景,以微控制器作为核心控制单元,以数字摄像头作为路径识别传感器,以直流电机作为小车的驱动装置,以舵机控制为小车的转向。车模竞赛的赛道是一个具有特定几何尺寸约束、摩擦系数及光学特性的KT板,其中心贴有对可见光及不可见光均有较强吸收特性的黑色条带作为引导线,宽度为2.5cm。在行驶过程中,系统通过摄像头获取前方赛道的图像数据,同时通过测速传感器实时获取智能车的速度,采用路径搜索算法进行寻线判断和速度分析,然后作控制决策,控制转向舵机和直流驱动电机工作。
智能车通过实时采集到图像由微控制器进行算法的判断,再由微控制器通过控制电机和舵机对自身运动速度及方向等进行调整来“沿”赛道快速行驶。本文主要介绍通过数字摄像头和模拟摄像头的原理比较后,以OV6620为元器件实现图像采集的过程及对采集到路径信息的识别和调试。
关键词:智能车;图像采集;微控制器;数字摄像头
目录
摘要 III
Abstract IV
第一章 绪论 1
1.1 背景 1
1.2 现状 2
1.3 目的及意义 3
1.4 本文结构 4
第二章 摄像头和微控制器 6
2.1 摄像头的分类及原理 6
2.2 数字摄像头OV6620的简介 8
2.3 智能车微控制器简介 11
第三章 系统总体设计 13
3.1 智能车结构框图 13
3.2 路径信息采集硬件设计 14
3.3 路径信息采集软件设计 15
3.4 图像采集 16
3.5 图像处理 16
第四章 详细设计 18
4.1 数字摄像头与微控制器的接口 18
4.2 微控制器相关资源的使用情况和初始化 18
4.3 图像数据的缓冲 20
4.4 汇编语言在图像采集中的应用 22
4.5 图像的二值化 23
第五章 调试与实现 24
5.1 摄像头的安装与调试 24
5.2 软件调试 25
5.3 借助上位机调试 26
第六章 总结 30
参考文献 31
附录 32
致谢 34
资料预览图片:
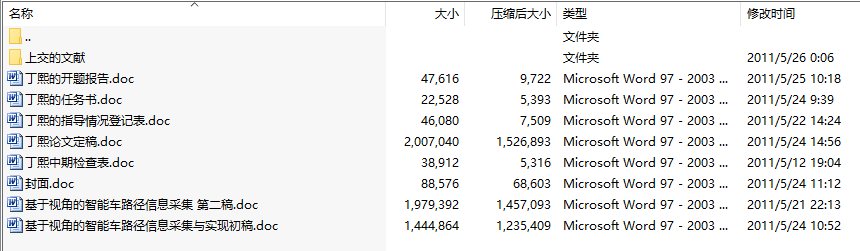
资料文件预览:
共3文件夹,17个文件,文件总大小:12.05MB,压缩后大小:10.17MB
- 毕业设计-基于视角的智能车路径信息采集设计
- 基于视角的智能车路径信息采集
- 上交的文献
 dan.doc [176.50KB]
 Labview在单片机数据采集系统的应用.pdf [170.17KB]
- ov6620的使用说明.pdf [366.02KB]
- OV7620.doc [26.00KB]
- 基于DSP成像系统的视频图像采集部分的实现.pdf [312.21KB]
- 基于面阵CCD路径参数检测方法-ppt.pdf [420.09KB]
- 自动巡线小车的图像采集系统开发与优化.pdf [935.43KB]
 自循迹移动靶车控制方法研究.nh [4.05MB]
- 视频采集与处理方法.pdf [251.41KB]
- 丁熙中期检查表.doc [38.00KB]
- 丁熙的任务书.doc [22.00KB]
- 丁熙的开题报告.doc [46.50KB]
- 丁熙的指导情况登记表.doc [45.00KB]
- 丁熙论文定稿.doc [1.91MB]
- 基于视角的智能车路径信息采集 第二稿.doc [1.89MB]
- 基于视角的智能车路径信息采集与实现初稿.doc [1.38MB]
- 封面.doc [86.50KB]
我要下载:基于视角的智能车路径信息采集设计(客服QQ:5739126)