资料简介:
基于ROS机器人系统的智能小车研制,毕业论文,共61页,14677字,附开题报告、结果题报告、中期报告、源程序等。
摘要
随着机器人技术的发展,ROS(Robot Operating System)机器人系统受到越来越多人的研究和学习。通过本次设计研制出了一台以优秀的开源机器人操作系统ROS作为软件基础的智能小车,抛弃了传统的单片机等嵌入式软件代码从零写起的开发方案,软件代码以ROS系统的代码规范和理念进行设计。硬件电路方面采用了当下流行的开发电路板,这就对小车的可复制性,给广泛推广提供了更大的空间,从而可以让更多的人能够参与到这种科技实践中,享受科技给生活带来的乐趣。这个系统可以作为ROS系统的入门级学习的实体解决方案,也可以作为家用可移动的监控平台,也可以作为物联网的一个终端设备。
关键词:Robot Operating System;ROS;智能小车;物联网
目录
1 引言 1
1.1课题研究背景 1
1.2 本课题的发展现状 1
1.2.1机器人的发展概况 1
1.2.2 机器人软件平台的发展概况 2
1.2.3 ROS系统的诞生和发展 3
1.3 本课题的主要研究内容及安排 3
2 功能规划及设计方案论证 5
2.1功能规划 5
2.2本次设计方案选择 5
2.2.1 机械结构方案 6
2.2.2主控板的选择 7
2.2.3驱动方案选择 8
2.3软件方案选择 10
2.4系统总体运行模式 10
3 系统设置与测试 11
3.1 ROS机器人系统安装配置 11
3.2 创建ROS工作空间 13
3.3 创建和编译MROB包 13
3.4启动文件 14
3.5 ROS机器人系统节点 15
3.6 单片机节点代码 16
3.6.1单片机开发环境的设置 16
3.6.2 单片机程序 17
3.7 网页设计 18
3.8摄像头驱动与参数设定 20
3.9摄像头测试 21
3.10小车运动控制算法 22
4装置整体调试 23
4.1硬件连接 23
4.2启动节点 24
4.3运行网页测试 25
结论 27
致谢 28
主要参考文献 29
附件 30
外文资料翻译及原文 42
资料预览图片:
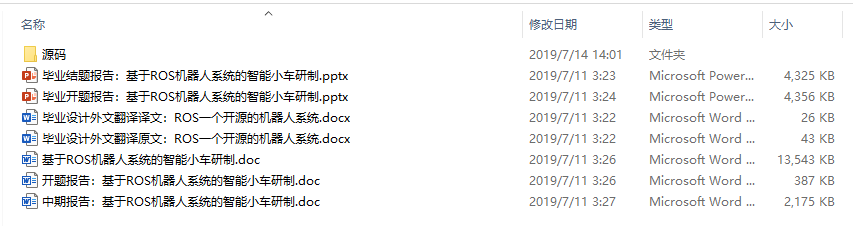
资料文件预览:
共5文件夹,21个文件,文件总大小:24.34MB,压缩后大小:22.59MB
- 毕业论文-基于ROS机器人系统的智能小车研制
- 基于ROS机器人系统的智能小车研制
- 源码
- gui
 .c_servo.js.swo [12.00KB]
 camera_01.js [8.76KB]
- connection_01.js [5.97KB]
- c_servo.js [2.59KB]
 index.html [1.35KB]
- info_01.js [4.51KB]
- joystick_01.js [15.98KB]
- laser_01.js [17.69KB]
 README.TXT [421.00B]
- ros.js [5.66KB]
- starting_01.js [618.00B]
 style.css [920.00B]
- catkin_ws
 .catkin_workspace [98.00B]
 ~$ROS机器人系统的智能小车研制.doc [162.00B]
- 中期报告:基于ROS机器人系统的智能小车研制.doc [2.12MB]
- 基于ROS机器人系统的智能小车研制.doc [13.23MB]
- 开题报告:基于ROS机器人系统的智能小车研制.doc [386.50KB]
 毕业开题报告:基于ROS机器人系统的智能小车研制.pptx [4.25MB]
- 毕业结题报告:基于ROS机器人系统的智能小车研制.pptx [4.22MB]
 毕业设计外文翻译原文:ROS一个开源的机器人系统.docx [42.20KB]
- 毕业设计外文翻译译文:ROS一个开源的机器人系统.docx [25.90KB]
我要下载:基于ROS机器人系统的智能小车研制(客服QQ:5739126)